



SRF04-gebaseerde Automatische Waterstandscontroller voor Residentiële & Commerciële Toepassingen
Volledig Automatische Waterstandscontroller met SRF04, L293D & PIC16F84A
Inleiding tot de Automatische Waterstandscontroller
Het monitoren en regelen van het waterpeil in watertanks is een van de belangrijkste taken in bijna veel residentiële en commerciële gebieden. In de meeste gevallen, met name in woongebouwen, wordt het door het ontbreken van automatische middelen vervelend en ongemakkelijk om het waterpeil in de tanks frequent te controleren. Feitelijk zou voor plaatsen met waterschaarste een overloop van water een dure zaak zijn om te betalen.
De enige oplossing voor het bovenstaande probleem is een automatische manier om het waterpeil te monitoren en te regelen. Hoewel er veel technieken zijn zoals het gebruik van afstandssensoren, stroomsonden, ultrasonische bereikmeters, etc., richten we ons hier op het gebruik van een ultrasonische bereikmeter.
Gerelateerd Project:
- Regenalarm Circuit – Sneeuw, Water en Regen Detector Project
Systeemoverzicht van Waterstandscontroller
Het systeem bestaat uit een ultrasonische bereikmetersensor die boven op de tank wordt geplaatst, zodat zodra deze getriggerd wordt, een ultrasoon signaal uitzendt. Het in de tank aanwezige water zou het signaal weerkaatsen. De sensor zou dit signaal ontvangen en de tijd die tussen deze twee signalen zit geeft een schatting van de afgelegde afstand door de signalen, dus het waterpeil vanaf de top.
Hier wordt een microcontroller gebruikt om een triggersignaal naar de ultrasonische bereikmeter te sturen. Zodra een echo wordt ontvangen, wordt de tijdforsing tussen de twee pulsen berekend en is deze recht evenredig met het waterpeil. De tijdforsing wordt berekend met behulp van een Timer, wiens aantal telpulsen de afgelegde afstand door het signaal aangeeft, of het waterpeil.
Aangezien de bereikmeter hier boven op de tank wordt geplaatst, wordt de regeling van de waterstroom gedaan rekening houdend met het waterpeil vanaf de top van de tank. Bijvoorbeeld, als de gemeten afstand tussen 0 en 1 cm blijkt te liggen, loopt de tank over en stuurt de microcontroller een regelsignaal om de motor in omgekeerde richting te laten draaien om het overtollige water te verwijderen.
Als de afstand tussen 2 en 5 cm ligt, is de tank vol en stuurt de microcontroller een regelsignaal om de motor uit te schakelen. Als de afstand boven de 5 cm ligt, is de tank bijna leeg en stuurt de microcontroller een regelsignaal om de motor in de voorwaartse richting te laten draaien.
Schakelingsschema van Automatische Waterstandscontroller
Klik op de afbeelding om te vergroten
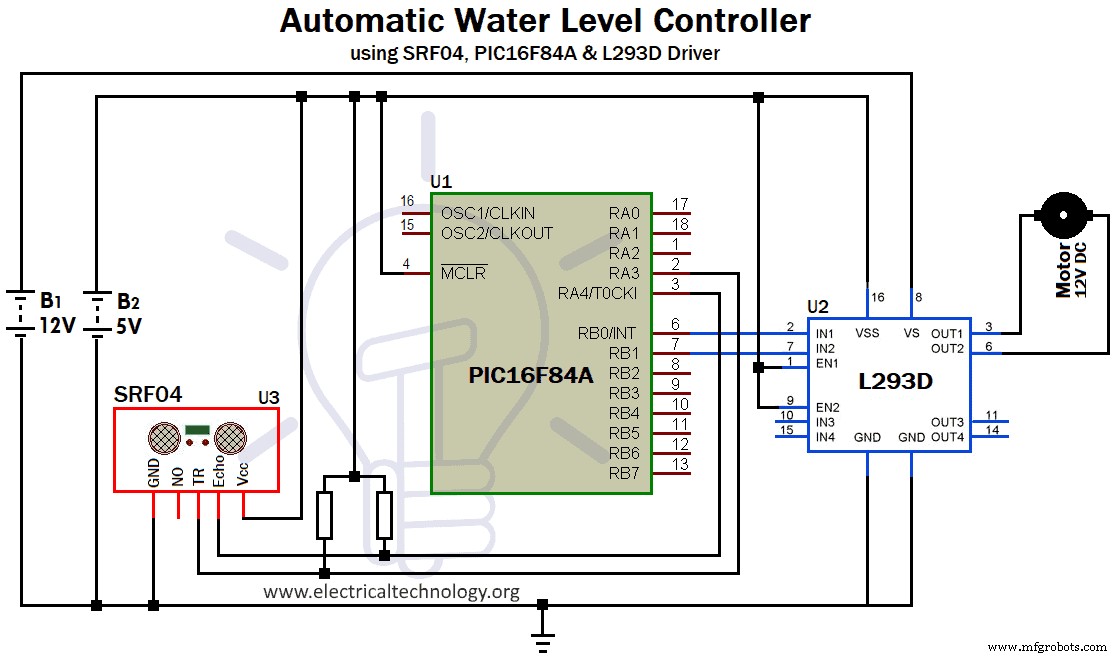
Figuur 1: Waterstandscontroller
Onderdelenbeschrijving
De volgende componenten worden gebruikt voor het ontwerpen van de schakeling.
- Ultrasonische Bereikmeter SRF04
- PIC Microcontroller PIC16F84A
- Motordriver L293D
- DC Motor
- Twee 1K Weerstanden
Laten we een kort overzicht hebben van elk component
Ultrasonische Bereikmeter SRF04:
De SRF04 is een hoge kwaliteit ultrasonische bereikmeter die in veel robotica-toepassingen wordt gebruikt voor gemakkelijke detectie van obstakels. Het vereist een 10 microseconden signaal om getriggerd te worden.
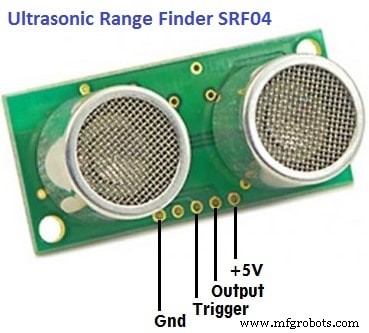
Figuur 2: SRF04 Ultrasonische Bereikmeter
Zodra getriggerd, zendt het 8 pulsen ultrasoon uit, met een frequentie van 40 kHz en verhoogt gelijktijdig de echo-lijn naar HOOG. Zodra het het gereflecteerde signaal of echo ontvangt, verlaagt het de echo-lijn naar LAAG.
Dus de breedte van de echopuls geeft de afgelegde afstand door het signaal aan, of met andere woorden de afstand van de bereikmeter tot het object. De echo-lijn is dus een puls wiens breedte evenredig is met de afstand tot het object. Voor 1 cm zou de echopulsbreedte 58 microseconden zijn.
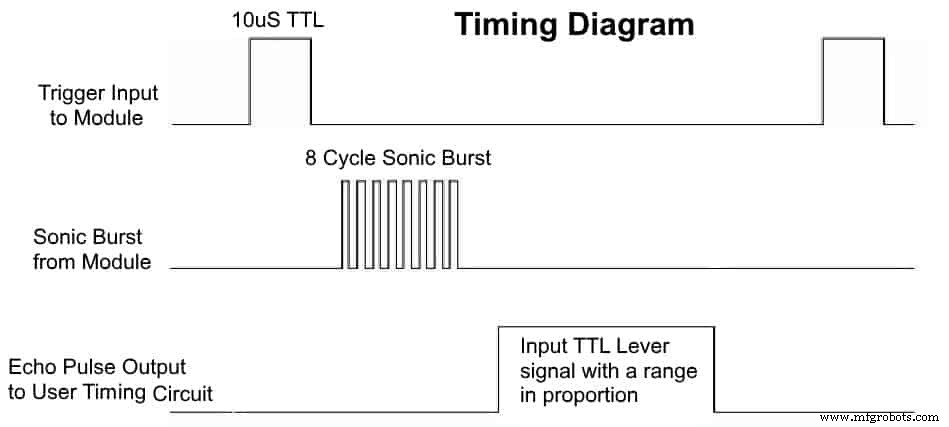
Figuur 3: SRF04 Timing Diagram
PIC Microcontroller PIC16F84A:
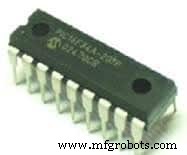
Figuur 4: PIC Microcontroller PIC16F84A
Het is een CMOS-compatibele, 8-bit, 18-pins Flash Microcontroller met een enkele 8-bit Timer (met 8-bit programmeerbare prescaler). De Timer-werking wordt gecontroleerd met behulp van de volgende registers – OPTION_REG, TMR0 en INTCON. De OPTION_REG is een 8-bit register wiens 5de bit (T0CS) de vereiste timer- of telleroperatie selecteert.
Het instellen van de bit selecteert telleroperatie, terwijl het wissen ervan timeroperatie selecteert. TMR0 is het timerregister, terwijl INTCON het interruptregister is wiens 5de bit (T0IE) de timervlag aangeeft, d.w.z. het wordt gezet wanneer de Timer overlopen is.
Motordriver L293D:
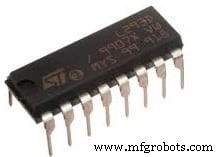
Figuur 5: Motordriver IC L293D
Het is een 16-pins, H-brug gebaseerde DC-motordriver IC. Het heeft de capaciteit om twee motoren in beide richtingen aan te sturen. Het bestaat uit twee enable-pinnen (Pin 1 en 9) die, wanneer ze op HOOG gezet worden, de IC-werking inschakelen. Het fungeert eigenlijk als een interface tussen de microcontroller en de DC-motor. Het bestaat uit vier invoerpinnen – twee voor elke H-brugschakeling. Hieronder volgt een tabel met de motorbesturing.
| IN1 (Pin 2) | IN2 (Pin 7) | EN1 (Pin 1) | Motorwerking |
|---|---|---|---|
| HOOG | HOOG | HOOG | UIT |
| LAAG | LAAG | HOOG | UIT |
| HOOG | LAAG | HOOG | AAN (Kloksgewijs) |
| LAAG | HOOG | HOOG | AAN (Tegen de klok in) |
| X | X | LAAG | UIT |
Opmerking: Aangezien SRF04 een TTL-compatibel apparaat is en PIC16F84A een CMOS-compatibel apparaat, gebruiken we een pull-up weerstand van 1K waarde, om het spanningsniveauverschil te compenseren.
Werking & Bedrijf van Automatische Waterstandscontroller
Het programma is zo geschreven dat een 10 microseconden puls wordt verstuurd van de microcontroller naar de ultrasonische bereikmeter. Dit is geschreven met een vertragingsfunctie. Het timerregister, TMR0, wordt geladen met decimale waarde 200, zodat het 55 tellingen maakt.
De uitgang van SRF04, het echosignaal, wordt ontvangen op pin RA4 (De Timer klokpin, wat externe klokpulsen aan de timer levert). Zodra het echosignaal een overgang maakt van HOOG naar LAAG, wordt de timer geactiveerd. Terwijl de timer telt, wordt de interruptvlagbit, T0IE, gemonitord. Zodra ingesteld, wordt de timer gedeactiveerd.
De procedure wordt herhaald voor een andere echopuls en zo verder. Het aantal keren dat de timer werkt wordt berekend en dit geeft het aantal echopulsen aan. Aangezien elke echopuls 58 microseconden is, duidt dit op 1 cm. Dus 5 echopulsen duiden op 5 cm. De waarde van deze telling, opgeslagen in een integer, wordt gebruikt om de DC-motor te besturen.
Als de waarde tussen 2 en 5 ligt, stuurt de microcontroller HOOG signalen naar pinnen RB0 en RB1 (verbonden met IN1 en IN2 van L293D respectievelijk), om de motor UIT te schakelen. Als de waarde tussen 5 en 20 ligt, stuurt de microcontroller een HOOG signaal naar IN1 en LAAG signaal naar IN2, om de motor AAN te zetten en in de klokwijze richting te laten draaien. Als de waarde tussen 0 en 1 ligt, stuurt de microcontroller een LAAG signaal naar IN1 en HOOG signaal naar IN2, om de motor AAN te zetten en in de tegenklokwijze richting te laten draaien.
Voordelen van Automatische Waterstandscontroller met SRF04
- Het zou een eenvoudig en gemakkelijk systeem zijn.
- Het zou een laagkostensysteem zijn door het gebruik van laagkostencomponenten.
- Het gebruik van automatische techniek zou de hindernissen elimineren die ontstaan bij waterpeilregeling met handmatige middelen.
- Aangezien geen mechanische onderdelen worden gebruikt, zou dit het risico op mechanische slijtage of corrosie elimineren.
Nadelen van Automatische Waterstandscontroller
- De ultrasonische bereikmeter, SRF04, zou onderworpen zijn aan demping door het gebruik van veel elektronica en dus correct geïsoleerd moeten worden.
- Dit systeem is zo ontworpen dat de sensor en de actuator in de buurt van elkaar moeten worden geplaatst. In eenvoudige woorden: dit regelsysteem is voor plaatsen waar de watertank in de buurt van de waterpomp is. Dus voor veel gebouwen waar dompelpompen worden gebruikt en watertanks op daken staan, kan dit Automatische Waterstandscontroller systeem niet worden gebruikt. Dit kan echter gewijzigd worden door een communicatieschakeling te gebruiken.
Industriële technologie
- Automatische waterpompen: hoe ze werken en waarom ze belangrijk zijn
- PWM Vermogenscontroller: Bouw een Pulsbreedte Gemoduleerde Lampstuur
- Kan polyurethaan echt waterdicht zijn? Waterabsorptie begrijpen
- Handmatige vs. geautomatiseerde stuklijsten: waarom automatisering efficiëntie drijft
- 7 Sleutelvoordelen van Volledig en Half-Geautomatiseerde Keukens voor Cloud Dining
- Top 4 Voordelen van Slimme Lekdetectie voor Gebouwveiligheid en Kostenbesparing
- Waarom Biz4Intellia's IoT Waterlekdetectie Industriële Efficiëntie Boost – 5 Belangrijkste Voordelen
- Geavanceerde Intelligente Water Niveau Monitoring & Control: Efficiëntie en Duurzaamheid in Industriële Waterbeheer Verhogen
- 7 Belangrijkste Voordelen van Biz4Intellia's Slimme Niveau-Monitoring Oplossing
- Slim IoT Riviermonitoring-systeem Verbeter Waterbeheer & Overstromingspreventie
- High-tech Waterloze Kleuringstechnologieën: Duurzaamheid Verhogen & Afval Verminderen in Textiel