



Automotive navigatie revolutioneren: ACEINNA's high-performance, schaalbare MEMS IMU's
Om te ontdekken wat er voor MEMS automobiele navigatiesystemen komt, interviewde ik Yang Zhao, CEO, en Teoman Ustun, VP of Marketing and Business Development, ACEINNA, Inc. (Boston, MA).
Tech Briefs: Waarom noemt u ACEINNA IMU's next generation?
Yang Zhao: In ideale omstandigheden kunt u een auto navigeren met één camera. Maar om all-time veiligheid en beschikbaarheid te bereiken, vertrouwen autonome voertuigen steeds meer op additionele sensortechnologieën. Echter, die sensoren zoals Vision, Radar, Lidar, GNSS, RTK kunnen allemaal geblind worden onder bepaalde situaties. IMU is de enige sensor die blijft opereren zelfs wanneer alle andere sensoren falen. Onze uitdaging is om de hoeveelheid tijd te vergroten waarvoor dead reckoning met de IMU betrouwbaar zal zijn. Het huidige product dat we hebben is meer als een high-end industriëel niveau maar ontworpen om in personenauto's geïntegreerd te worden.
Teoman Ustun: De revolutionaire MEMS-technologie die we ontwikkelen zal de prestaties van een fiber-optische gyro bereiken tegen het prijspunt van een silicium MEMS-oplossing. Dat is basis een game-changing technologie.
Met elke generatie hebben we de prestaties van onze IMU verbeterd in termen van Angular Random Walk (ARW), bias-instabiliteit, en trilling/schok-immuniteit. Met deze nieuwste generatie hebben we ook een triple redundant architectuur toegevoegd, wat extreem belangrijk is om twee redenen. Het verbetert automotive-level betrouwbaarheid en verhoogt ook de prestaties van de IMU. Bijvoorbeeld, onszelvs wetens, hebben we de enige ASIL-B ISO 26262 (Automotive Safety Integrity Level) gekwalificeerde INS (inertiële navigatiesysteem) geïntegreerd met triple redundante IMU op de markt. Deze kwalificatie geeft autoklanten het vertrouwen dat onze sensor robuust data zal genereren over de levensduur van het voertuig.
Onze nieuwste IMU's hebben ook open-architectuurkenmerken die onze klanten in staat stellen hun know-how te benutten of hun geheime saus in onze hardware te implementeren.
Zhao: Aerospace-grade IMU's hebben uitstekende stabiliteit maar zijn groot, zwaar, en duur — zie Figuur 1 voor een vergelijking van de verschillende IMU-graden. We streven ernaar een IMU-systeem op de markt te brengen dat navigation-grade zal benaderen. Vandaag kunt u navigation-grade IMU's krijgen, maar ze gebruiken allemaal fiber-optische gyro's en zijn in de tientallen duizenden dollars prijsbereik. Ze zijn groot, zwaar, en duur, maar in avionica en militair, is dat geen deal-breker.
Maar als u praat over het gebruik van een IMU in een auto, zou niemand dat geld betalen. Dus, wat we proberen te doen is een nieuwe generatie MEMS IMU-technologie te ontwikkelen die navigation-grade prestaties kan bereiken, die kan benaderen fiber-optische gyro prestatieniveaus. In tegenstelling tot anderen die initieel consumer-grade IMU's targetten en nu proberen ze naar hogere prestatietoepassingen te schuiven, begonnen we met high-performance industriële toepassingen in gedachten, om de vereisten voor onze autosensor te stellen.
De meest recente automobiele producten die we introduceerden zijn kosteneffectief. Ze zijn erg ontworpen en ontwikkeld van de bodem op om een prijs/prestatie-optimalisatie voor high-volume toepassingen te hebben. We streven een prijs van minder dan $500 aan en uiteindelijk, zelfs minder.
Tech Briefs: Kunt u enkele van de kenmerken uitleggen die de nauwkeurigheid, stabiliteit, en betrouwbaarheid van uw nieuwe IMU verbeteren.
Ustun: Allereerst hebben onze IMU-sensoren triple redundantie — er zijn drie versnellingsmeters en drie gyroscopen. We monitoren alle kritische parameters, inclusief spanningen, stromen, en temperaturen, evenals de prestaties van individuele IMU's. Deze triple redundantie stelt ons in staat continue zelf-testing te implementeren. We verkrijgen goed vertrouwen in de gyro- en versnellingsmeterprestaties door deze triple datastroom te vergelijken en te contrasteren.

We hebben ook zes vrijheidsgraden: de drie versnellingsmeters en drie gyroscopen meten de XYZ-assen. De gyroscopen meten rotatiesnelheid, die geïntegreerd, verandering in hoekpositie geeft. De versnellingsmeter meet versnelling, die geïntegreerd snelheid geeft en wanneer opnieuw geïntegreerd, positie. Door gyro-data en versnellingsmeterdata te verwerken, en filters en algoritmes geoptimaliseerd voor een gegeven toepassing te gebruiken, krijgen we heel nauwkeurige hoekdata voor rol, stamp, en gier (Zie Figuur 2). De meest kritieke data voor een automobiele toepassing is gier, wat de graad aangeeft dat de auto afdwaalt. Stamp geeft aan of u op of af een heuvel gaat. Hopelijk zult u nooit een rol in uw auto zien.
Tech Briefs: Wat voor nauwkeurigheid kunt u over welke periode volhouden?
Ustun: Dat is heel moeilijk te zeggen omdat het afhangt van zoveel verschillende scenario's. Momenteel moeten we lane-level nauwkeurigheid bereiken. Een rijstrook is ongeveer drie meter breed, en een personenauto is ongeveer twee meter breed. Aangezien u wilt zorgen dat u niet verder dan de rijstrook gaat, heeft u ongeveer plus of min een halve meter voordat u te ver afdwaalt. Bij typische autosnelheden kan een correctie van een halve meter in minder dan een seconde bereikt worden. Omdat, onder dead reckoning, u de vereiste nauwkeurigheid voor 60 tot 90 seconden kunt behouden, kan onze IMU een auto gemakkelijk in zijn rijstrook houden.
Tech Briefs: Dus, een IMU geeft u relatieve nauwkeurigheid. Wat met absolute nauwkeurigheid?
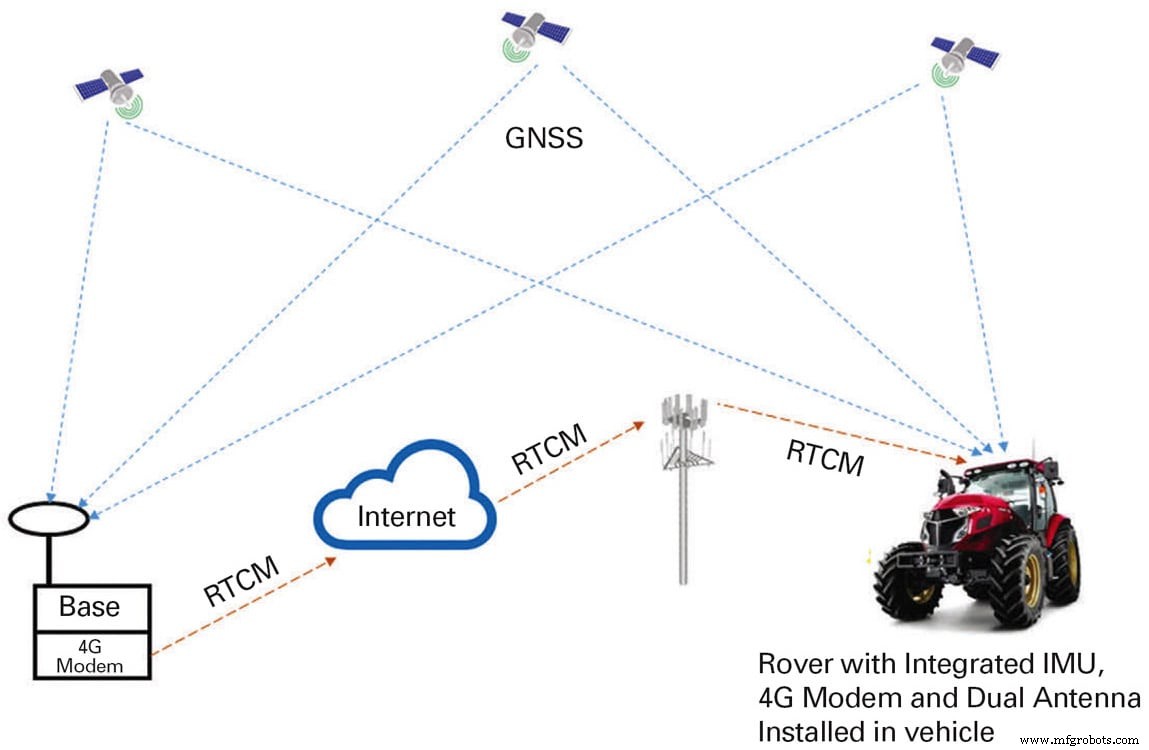
Ustun: Absoluut locatiedata wordt doorgaans afgeleid van een GNSS-signaal. Historisch is de positionele nauwkeurigheid van GNSS-ontvangers een meter of meer. Dus, GNSS op zich is niet goed genoeg voor de vereiste automobiele lane-level nauwkeurigheid van tot 2 cm.
Real-Time Kinematics (RTK) is een techniek om de positionele nauwkeurigheid van een GNSS-ontvanger te verbeteren. Het gebruikt een netwerk van basestations die correcties kunnen sturen naar onze voertuig-gemonteerde RTK-positioneringsmotor, die ze gebruikt om zijn positie nauwkeuriger te herberekenen.
RTK is een dienst die u kunt kopen of abonneren bij veel bronnen. Wat we steeds vaker zien is communicatie-infrastructuur — zelfs telecom-dienstverleners zoals Verizon, Softbank, of China Mobile — hebben begonnen RTK-diensten aan te bieden. Van ons productperspectief zijn we agnostisch ten aanzien van de dienstverlener — we hebben de bedoeling om elke van die RTK-dienstverleners te ondersteunen om onze klanten te helpen de nauwkeurigheidsgrenzen te bereiken die ze zoeken. We bieden een oplossing die zowel hardware als software is.
Hoewel we de dienst niet leveren, stellen we onze klanten in staat de te kiezen die het meest geschikt is voor hen. Echter, kwalificeren we die diensten eerst. We zorgen ervoor dat ze compatibel zijn met onze hardware en software. En dan zetten we het op onze website om klanten de flexibiliteit te geven om te kiezen uit een lijst van dienstverleners. Meest voorkomend komt RTK als een dienst over een 4G LTE-netwerk. Als er geen 4G LTE-ontvangst is, zijn er alternatieve manieren om de correctiesignalen te ontvangen, zoals satelliet-gebaseerde communicatie.
Voor RTK plaatst u basestations over een netwerk: er is een rule of thumb dat u meestal basestations op een 50-mijl straal plaatst. Deze basestations zijn gepositioneerd zodat hun locaties zeer nauwkeurig bekend zijn. Correcties worden gegenereerd door de fout te meten tussen het GNSS-signaal en de nauwkeurig bekende locatie van een basestation.
Dus, we hebben een comprehensieve oplossing: Een inertiële navigatiesysteem dat onze triple redundante high-performance zes-vrijheidsgraden IMU koppelt met een dual-frequency GNSS-ontvanger, in twee verschillende vormfactoren. Een is een module-vormfactor. Als de klant wil dat in hun eigen Engine Control Unit (ECU) ge-reflowed wordt, kunnen ze dat doen, of anders kunnen ze onze verpakte plug-and-play oplossing gebruiken. Basisweg, u verbindt gewoon de GPS/GNSS-antenne, en het systeem draait op CAN-bus of Ethernet.
Dit artikel is geschreven door Ed Brown, Editor of Sensor Technology. Voor meer informatie, bezoek hier .
Sensor
- In‑Mold Labeling: 20‑30% Kosteneconomie Zonder Prestatie‑Inboet
- VersaLogic lanceert Eagle: compacte Xeon‑aangedreven embedded computer voor edge‑processing
- Hoogpresterende Spraygevormde Aluminiumlegering DISPAL S220F – Ultralage Dichtheid & Uitzonderlijke Sterkte
- Ontdek DISPAL S220-O: De Ultieme Spraygevormde Aluminiumlegering voor Superieure Prestaties
- Hoogpresterende Spraygevormde Aluminiumlegering DISPAL S225 F – Lage Thermische Uitdijting, Vielzijdige Vormen
- DISPAL S232 T6: Hoogpresterende Spraygesmede Aluminiumlegering voor Sterkte & Duurzaamheid
- DISPAL S232 T6x – Premium Spraygevormde Aluminiumlegering met Superieure Sterkte en Slijtvasteheid
- DISPAL S250 F: Hoogpresterend Spuitvormig Aluminiumlegering – Superieure Temperatuursterkte & Vielzijdige Vormen
- DISPAL S260 F: Hoogpresterend Spuitvormig Aluminiumlegering voor Superieure Slijtvaste Eigenschappen
- Lanxess Kondigt Juridische Onafhankelijkheid aan voor High Performance Materials Eenheid om Groei te Drijven
- Nova Chemicals lanceert Surpass HPs267-AB: Geavanceerd HDPE hars voor superieure vochtbarrière en circulaire verpakking