



Robotica Sensoren Uitgelegd: Typen, Functies & Toepassingen
Een sensor is het zicht van een robot op de buitenwereld. Robots gebruiken sensoren om de geometrische en fysieke eigenschappen van objecten in hun omgeving te begrijpen en te meten. Robots, vooral autonome robots, vereisen de capaciteit om hun omgeving te waarnemen.
Interne en externe sensoren zijn de twee typen sensoren die doorgaans gebruikt worden. Interne sensoren in robotica bieden informatie over de robot, zoals waar het is, hoe snel het gaat en hoe het versnelt, onder andere. Externe sensoren in robotica verzamelen data van de buitenwereld, inclusief informatie zoals het contactpunt tussen een hydraulische robotarm en het product waar het aan werkt.
Er zijn verschillende typen sensoren in robotica om uit te kiezen, en we zullen de eigenschappen van een aantal van hen overlopen, evenals waarom en waar ze worden ingezet.
Lichtsensoren
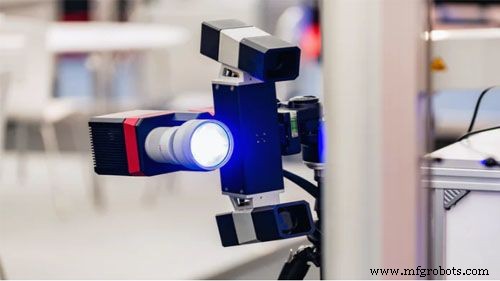
Een lichtsensor in robotica wordt gebruikt om licht te detecteren en een spanningsverschil te creëren. Een computer-gecontroleerde camera in het robot visiesysteem stelt de robot in staat om te zien en zijn acties dienovereenkomstig aan te passen. Fotoweerstanden en fotovoltaïsche cellen zijn de twee meest gebruikte lichtsensoren in robots. Fotobuizen, fototransistors, CCD's en andere lichtsensoren worden zelden gebruikt.
Fotoweerstand
Een fotoweerstand is een soort weerstand wiens weerstand verandert naarmate de hoeveelheid licht erop schijnt; meer licht betekent minder weerstand, en minder licht betekent meer weerstand. Ze zijn eenvoudig te integreren in licht-afhankelijke robotica.
Fotovoltaïsche Cellen
Zonne-energie fotovoltaïsche cellen zetten zonlicht om in elektriciteit. Dit is bijzonder nuttig voor het ontwikkelen van een zonne-robot. Terwijl een fotovoltaïsche cel kan worden beschouwd als een energiebron, kan het ook omgezet worden in een sensor met het gebruik van transistors en condensatoren.
2D & 3D Visie
Een tweedimensionale computervisie-afbeelding is plat, geschaald om lengte en breedte te berekenen maar niet hoogte. Ondanks dat de locatie en positie van de elementen variëren, stelt driedimensionale visie een robot in staat om de oriëntatie van een onderdeel dat gehanteerd moet worden effectiever te bepalen. Een robotarm kan precies worden geleid door een 3D visiesysteem tijdens assemblage, en een robotarm kan diverse kijkhoeken bieden voor belangrijke assemblage-inspectie.
Geluidsensoren
Geluidsensoren in robotica werken op een vergelijkbare manier als microfoons, maar ze zijn doorgaans verbonden met circuits die de amplitude van de geluiden beoordelen tot een drempelwaarde en het resultaat aan de robot rapporteren. Het geluid wordt luiders naarmate de amplitude toeneemt.
Dit kan nuttig zijn voor een robot die wildlife bestudeert; het detecteren en volgen van luid geluid kan een van de datapunten zijn die gebruikt worden om wildlife te lokaliseren. Een geluidsensor voor spraakherkenning, die reageert op commando's gesproken door een gebruiker, is een complexere toepassing.
Een basisrobot kan geprogrammeerd worden om te reizen door te luisteren naar geluiden. Overweeg een robot die één klap naar rechts maakt en twee klappen naar links. Spraak- en stemherkenning kunnen beide gedaan worden met dezelfde microfoon in complexe robots. Geluidsensoren zijn moeilijker te implementeren dan lichtsensoren omdat ze een heel klein spanningsverschil produceren dat versterkt moet worden om een waarneembare spanningsverandering te produceren.
nabijheidssensoren
Een nabijheidssensor in robotica kan een nabij object detecteren zonder fysieke contact te vereisen. De zender stuurt elektromagnetische straling naar de sensor naast het, en de ontvanger ontvangt en analyseert het onderbrekings-terugmeldingssignaal. Als resultaat kan de hoeveelheid ontvangen licht in het gebied gebruikt worden om te bepalen of er naburige objecten aanwezig zijn. Voor de robot bieden de sensoren een botsingsvermijdingsbenadering.
Er zijn veel verschillende typen nabijheidssensoren, maar slechts een paar worden doorgaans in robots gebruikt.
Infrarood (IR) Transceiver
Infrarood (IR) transceiver: Eenmaal een obstakel gedetecteerd, stuurt een IR LED een IR bundel licht die het door de IR ontvanger ontvangen licht spiegelt.
Ultrasone Sensor
Ultrasone Sensor: Deze sensoren produceren hoge-frequente geluidsgolven, en de vastgelegde echo geeft aan dat een object is ontwricht. Ultrasone sensoren kunnen ook gebruikt worden om afstanden te meten.
Fotoweerstand als Nabijheidssensor
Fotoweerstand: Hoewel een fotoweerstand een lichtsensor is, kan het ook gebruikt worden als nabijheidssensor. Wanneer een object de sensor benadert, verandert de hoeveelheid licht, wat de weerstand van de fotoweerstand doet veranderen. Dit kan gedetecteerd en afgehandeld worden.
Tactiele Sensoren
Een tactiele sensor is een apparaat dat bepaalt of een object in contact is. Een tactiele sensor stelt de robot in staat om "aan te raken en te voelen" alledaagse objecten zoals traplijsten en verlichting die dimmen of verlichten door op de basis te drukken. Deze sensoren worden gebruikt om toepassingen te monitoren en op een zachte manier met de omgeving te interacteren. Het is verdeeld in twee categorieën: Aanrakings- en Krachtsensoren.
Aanrakingssensoren
Aanrakingssensoren in robotica, ook wel contactsensoren genoemd, zijn apparaten die de aanraking van een sensor of een object kunnen detecteren en waarnemen. Micro-schakelaars, limietschakelaars en andere kleine apparaten worden vaak gebruikt. De meerderheid van deze sensoren wordt door robots gebruikt om obstakels te vermijden. Wanneer deze sensoren een obstructie detecteren, krijgt de robot een taak die omgekeerd, gedraaid, ingeschakeld, gestopt, enz. kan worden.
Krachtsensoren
Krachtsensoren in robotica worden gebruikt om de krachten te berekenen die betrokken zijn bij de diverse functies van een robot, zoals machine laden en lossen, materialen hanteren, enz. Deze sensor zal ook het assembleringsproces verbeteren voor probleemoplossing. Een kracht-koppel sensor geeft de robotarmen het gevoel van het voltooien van een assemblagetaak; interne staatssensoren worden gebruikt voor het meten van de eind-effector.
Temperatuursensoren
Temperatuursensoren in robotica meten warmte/temperatuurveranderingen in de omgeving waar ze worden ingezet. Het werkt op het concept van een spanningsverschilverandering voor een temperatuurverandering; deze spanningsverandering geeft de equivalente temperatuur van de omringende omgeving. Luchttemperatuur, oppervlaktetemperatuur en dompeltemperatuur zijn alle toepassingen voor temperatuursensing.
Navigatie en Positioneringssensoren
Positioneringssensoren in robotica worden gebruikt om de positionering van de robot te schatten. Een GPS is de meest voorkomende positioneringssensor (Global Positioning System). Satellieten die om onze planeet draaien zenden signalen uit, die worden opgepikt en verwerkt door een robotontvanger. Bereken de benaderende positie en snelheid van een robot met de geanalyseerde data. De drie meest voorkomende navigatiesensoren zijn:
GPS
Het Global Positioning System (GPS) is de meest gebruikte positioneringssensor. Satellieten die om onze planeet draaien zenden signalen uit, die worden opgepikt en verwerkt door een robotontvanger. De verwerkte data kan gebruikt worden om de benaderende positie en snelheid van een robot te berekenen.
Deze GPS-systemen zijn ongelooflijk nuttig voor robots in de buitensfeer, maar ze zijn ondoelmatig binnen. Ze zijn ook een beetje duur op dit moment, maar als hun prijzen dalen, zult u binnenkort de meeste robots zien uitgerust met een GPS-module.
Digitale Magnetische Kompas
Vergelijkbaar met een draagbare magnetische kompas, gebruikt de Digitale Magnetische Kompas het magnetische veld van de aarde om richtingsmetingen te produceren, uw robot leidend in de juiste richting om zijn doel te bereiken. Deze sensoren zijn goedkoper dan GPS-modules, maar als u zowel positioneringsfeedback als navigatie nodig heeft, moet een kompas in combinatie met een GPS-module worden gebruikt.
Lokalisatie
De taak van het autonoom bepalen van de locatie van een robot in een complexe omgeving wordt lokalisatie genoemd. Externe elementen genaamd landmarks, die hetzij doelbewikt geplaatst of natuurlijke landmarks kunnen zijn, worden gebruikt om de locatie te bepalen. Kunstmatige markers of beacons worden rond de robot in de eerste fase geplaatst, en de sensor van de robot registreert deze signalen om zijn exacte locatie te identificeren.
Versnellingssensoren
Versnellingssensoren in robotica zijn apparaten die de versnelling en kanteling van de robot meten. Een accelerometer wordt beïnvloed door twee typen krachten:
Statische Kracht
De Statische Kracht – de kracht die bestaat tussen willekeurige twee objecten. We kunnen bepalen hoeveel de robot kantelt door de zwaartekracht te detecteren. Deze parameter is nuttig voor balancerende robots of het beoordelen of een robot opwaarts of afwaarts gaat.
Dynamische Kracht
Dynamische Kracht – De snelheid waarmee een object verplaatst moet worden. De snelheid waartegen een robot reist wordt bepaald door dynamische kracht te meten met een accelerometer.
Overige Robotica Sensoren
Er zijn honderden sensoren beschikbaar die praktisch alles kunnen waarnemen wat u u kunt voorstellen, en het is bijna onmogelijk ze allemaal op te sommen. Naast de bovenstaande zijn er diverse andere sensoren die gebruikt worden voor specifieke toepassingen. Overweeg de volgende voorwaarden:
Vochtigheidssensoren
Vochtigheidssensoren worden gebruikt om de hoeveelheid vocht in de lucht te bepalen. Vochtgehalte.
Gassensoren
Gassensoren zijn gemaakt om specifieke gassen te detecteren.
Potentiometers
Potentiometers zijn extreem veelzijdig en kunnen in een breed scala aan toepassingen gebruikt worden.
Magnetische Veld Sensoren
Magnetische Veld Sensoren meten de sterkte van het magnetische veld dat ze omringt.
Conclusie
Een paar fotoweerstanden of een infrarood sensor kunnen gebruikt worden om een eenvoudige obstakelvermijdingsrobot te maken. Hoe complexer uw robot wordt, hoe meer sensoren het zal hebben. Een enkele operatie kan het gebruik van meerdere sensoren vereisen, of verschillende taken kunnen voltooid worden met een enkele sensor.
Soms kan een taak voltooid worden met behulp van een van de verschillende beschikbare sensoren. Kies de ideale sensor op basis van beschikbaarheid, betaalbaarheid en gebruiksgemak. Er is echter ook de optie om een robotarm met een sensor eraan bevestigd door de fabrikant te kopen. Dit bespaart ideaal de kosten van het kopen van elk onafhankelijk van het andere.
Industriële robot
- De Kaleidoscoop: Van Brewsters Wetenschap tot Modern Ontwerp
- Sick genomineerd als Top 50 Robotica-bedrijf door Robotics Business Review
- 10 Belangrijke Fabrieksrobots en Hun Impact op Moderne Industrieën
- ams verlicht Sensors Expo 2019 met high-tech optische-sensor-showcases
- Fotoweerstand (LDR): Functie, Typen en Praktische Toepassingen
- Belangrijkste Auto-sensoren: Hoe Moderne Auto's Geavanceerde Technologie Gebruiken
- Niveausensoren Begrijpen: Typen, Functies en Industriële Toepassingen
- Optische Sensoren: Fundamenten, Typen en Praktische Toepassingen
- Uitgebreide Gids voor Sensor Typen en Schakelingsschema's
- Printbare lightsensoren detecteren nu kleuren, de weg banend voor zichtbare-lichtcommunicatie
- Variabelen in C# Begrijpen: Typen, Opslag en Gebruik